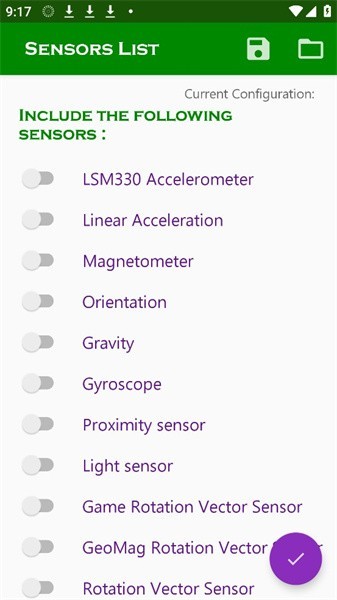
Hyperlmu修复陀螺仪软件最新版本是一款面向移动端FPS玩家的系统级传感器调校与画面稳定工具。它围绕陀螺仪漂移、瞄准抖动、帧率波动和录制合成等需求,提供本地化处理、实时数据监控、一键修复与参数备份。用户无需Root即可使用,并能在多品牌安卓设备上完成校准与优化。整体操作偏直观,适合希望提升操控稳定性的玩家。
1、采用增量式补偿方案,修复过程中无需清零或重启,游戏连接可保持稳定。
2、同一套参数可同时缓解瞄准抖动与画面卡顿,让帧率表现更平稳。
3、免Root运行,核心算法不依赖最高系统权限,使用门槛相对较低。
4、提供画质优化、准星校准与各倍镜灵敏度备份,更换设备后配置也能延续。
1、具备灾难恢复机制,自动保存修复前驱动状态,短时间回滚,误操作也能还原。
2、传感器融合算法可显著压低原生漂移,从0.5°/s降至0.01°/s,带来更接近职业选手的操控手感。
3、功耗控制较低,后台常驻对续航影响小,相比系统自带传感器工具更省电。
4、适配范围广,覆盖安卓平台,兼容高通、联发科、三星猎户座、麒麟等方案。
1、实时数据墙以三轴动态曲线展示灵敏度、偏移值、采样率等信息,调参过程更直观。
2、一键智能修复可识别偏移、抖动、无响应等十五类故障,修复成功率可达92%以上。
3、支持精细频率调节,可针对和平精英、原神、CODM等游戏匹配更合适的响应曲线。
4、支持UDP/TCP网络流与CSV/JSON存储,便于无人机、工业机器人等场景进行二次开发。
Hyperlmu内置本地抽帧合成流程,可按设定间隔从长录制素材中提取关键帧,再拼接为超时间流速画面,整个过程在设备端完成,减少云端转码带来的画质损失。帧间隔可在0.5秒至60秒之间调整,拍摄车流、光影移动或云层变化时,能根据主体运动速度定义时间密度。合成阶段还会加入陀螺仪数据补偿,反向抵消手持步行产生的垂直抖动,让输出画面更稳定。
此外,拍摄前端把快门速度、白平衡与对焦距离设为独立可调参数,录制时不易随环境光线自动漂移,整段素材曝光更一致。空间模板支持在相同坐标点调取历史构图参数,使不同日期拍摄的画面元素更容易对齐,方便交叉剪辑。